دوره 12، شماره 4 - ( 12-1405 )
جلد 12 شماره 4 صفحات 944-920 |
برگشت به فهرست نسخه ها


Download citation:
BibTeX | RIS | EndNote | Medlars | ProCite | Reference Manager | RefWorks
Send citation to:


BibTeX | RIS | EndNote | Medlars | ProCite | Reference Manager | RefWorks
Send citation to:
Yaghoubi Gorji B, Mimar R, Khaleghi Tazji M, aziminia M. Effects of Variable Resistance Using Elastic Bands and Chains on Lower-Limb Kinematics During Squatting: A Comparison with Traditional Resistance Training. , J Sport Biomech. 2027; 12 (4) :920-944
URL: http://biomechanics.iauh.ac.ir/article-1-507-fa.html
URL: http://biomechanics.iauh.ac.ir/article-1-507-fa.html
یعقوبی گرجی بهزاد، معمار رغد، خالقی تازجی مهدی، عظیمی نیا محمد. تأثیر مقاومت متغیر با استفاده از کشهای الاستیک و زنجیر بر کینماتیک اندام تحتانی حین اجرای حرکت اسکوات: مقایسه با تمرین مقاومتی سنتی. , مجله بیومکانیک ورزشی. 1405; 12 (4) :920-944
بهزاد یعقوبی گرجی1 

 ، رغد معمار*1 ، مهدی خالقی تازجی1 ، محمد عظیمی نیا1
1- گروه بیومکانیک و آسیبهای ورزشی، دانشکده تربیت بدنی و علوم ورزشی، دانشگاه خوارزمی، تهران، ایران.
متن کامل [PDF 1916 kb]
(11 دریافت)
| چکیده (HTML) (28 مشاهده)

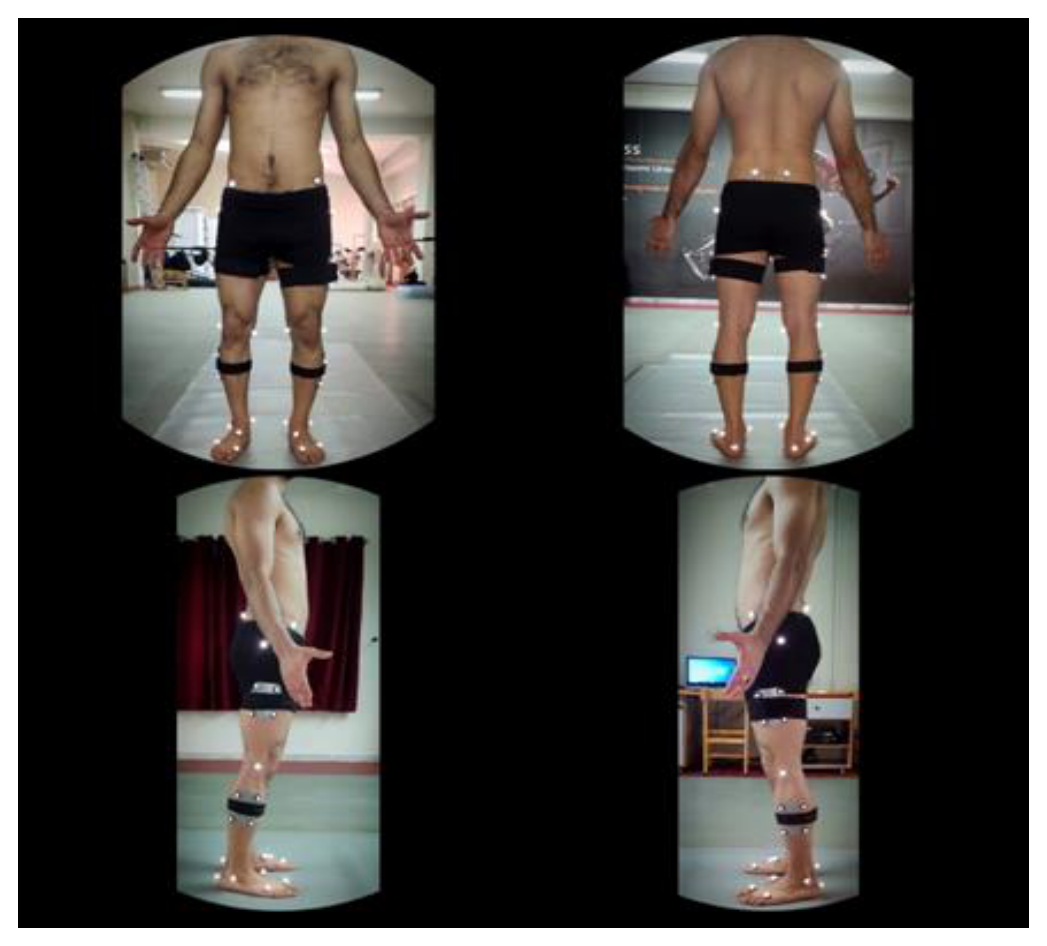
شکل 1. مدل مارکرست CODA
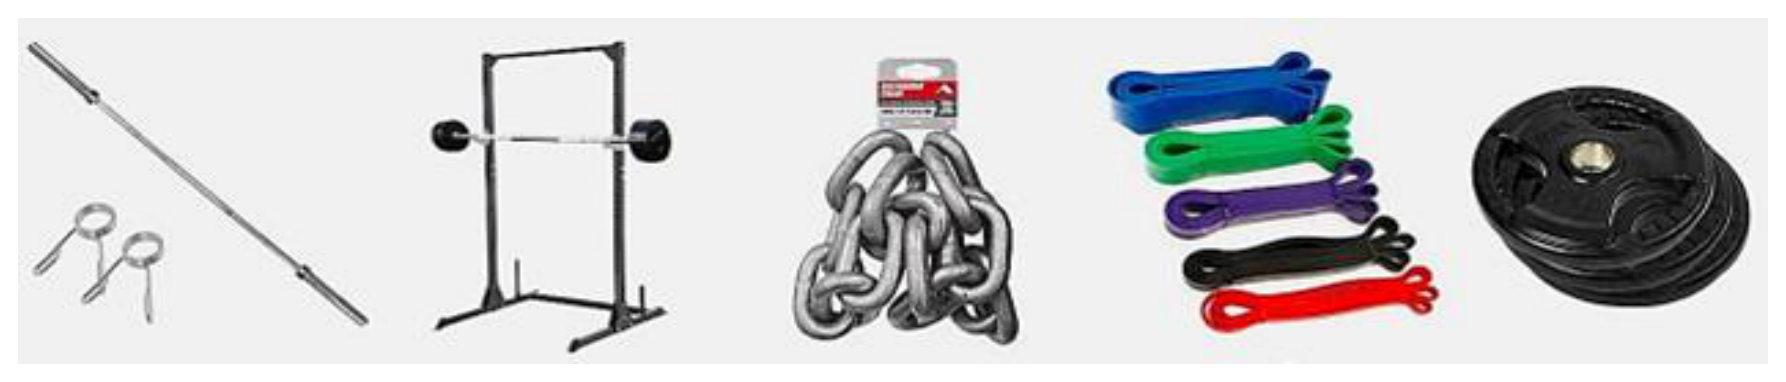
شکل 2. تجهیزات استفاده شده برای اجرای مهارت اسکوات در سه حالت متفاوت
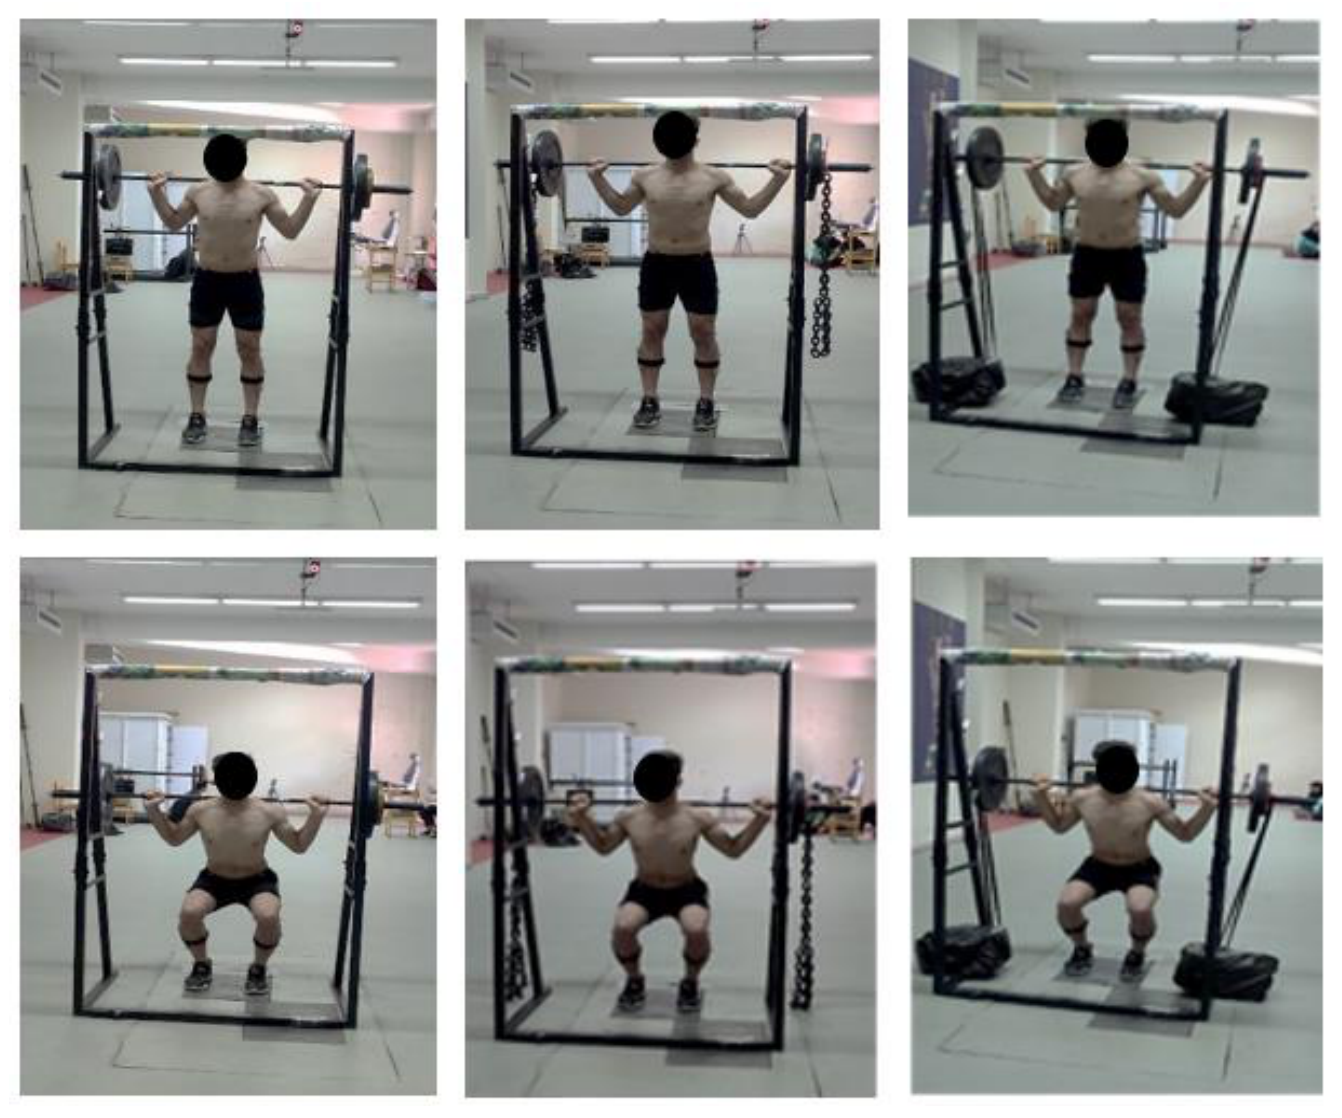
شکل 3. نمای ایستاده و پایینترین نقطه اجرای حرکت اسکوات با هالتر از پشت در سه حالت: اسکوات سنتی، اسکوات با باند الاستیکی و اسکوات با زنجیر
متن کامل: (10 مشاهده)
مقدمه
اسکوات یکی از بنیادیترین و درعینحال پیچیدهترین الگوهای حرکتی در تمرینات مقاومتی است که بیش از 200 عضله از اندام تحتانی و تنه را درگیر میکند (1,2). این حرکت نهتنها بهعنوان تمرینی مؤثر برای تقویت عضلات بازکننده مفاصل ران و زانو شناخته میشود، بلکه بهعنوان یکی از ابزارهای مهم ارزیابی قدرت اندام تحتانی در رشتههایی مانند وزنهبرداری و پاورلیفتینگ نیز مورد استفاده قرار میگیرد (2,3). علاوه بر توسعه قدرت، اجرای اسکوات میتواند عملکرد انفجاری، از جمله پرش و سرعت را بهبود بخشد و بهطور گسترده در تمرینات اصلاحی و برنامههای توانبخشی پس از آسیبهای مفصلی مورد استفاده قرار گیرد (4,5). بااینحال، اجرای نادرست این حرکت، بهویژه با بارهای سنگین، میتواند خطر بروز آسیبهایی نظیر کشیدگیهای عضلانی، پیچخوردگی رباطها و مشکلات دیسکهای بینمهرهای را افزایش دهد؛ بنابراین، بررسی دقیق بیومکانیکی این حرکت ضروری است (2,4).
اسکوات با هالتر از پشت همچنان یکی از رایجترین شیوههای افزایش قدرت اندام تحتانی محسوب میشود. این حرکت همچنین از طریق پدیده توانمندسازی پسفعالی که به افزایش موقت توان عضلانی پس از انقباضات بیشینه اشاره دارد، میتواند عملکرد انفجاری را بهبود بخشد (6). بااینحال، اسکوات با وزنه آزاد سنتی دارای محدودیتهای بیومکانیکی است؛ زیرا بار خارجی ثابت الزاماً با روابط زاویه–گشتاور فرد در طول دامنه حرکت مطابقت ندارد و ممکن است در بخشی از مسیر حرکت، موسوم به نقطهی گیر موجب کاهش سرعت یا حتی توقف حرکت شود (7). برای رفع این محدودیت، استفاده از تمرینات مقاومتی متغیر با بهرهگیری از باندهای الاستیکی یا زنجیرها بهعنوان راهبردی برای تطبیق بهتر مقاومت با منحنی افزایش قدرت و عبور از نقاط گیر پیشنهاد شده است (8,9). باندهای الاستیکی مقاومتی با الگوی منحنی و افزایشی، مقاومتی ایجاد میکنند که در بخش بالایی حرکت به بیشترین مقدار میرسد، درحالیکه زنجیرها با جدا شدن تدریجی حلقهها از سطح زمین، بار را بهصورت خطی افزایش میدهند. هر دو شیوه در مطالعات پیشین با بهبود قدرت، توان و فعالسازی عضلات تثبیتکننده همراه بودهاند (8,10). متغیرهای کینماتیکی اندام تحتانی، شامل دامنه حرکتی، سرعت زاویهای و شتاب زاویهای، ارتباط مستقیمی با عملکرد ورزشی و خطر آسیب دارند (2,10). این متغیرها علاوه بر تعیین الگوهای حرکتی، میتوانند بر متغیرهای کینتیکی، از جمله نیروها و گشتاورهای مفصلی، تأثیرگذار باشند (4). برای مثال، تغییرات سرعت زاویهای مفصل زانو بر نرخ توسعه نیرو که یکی از عوامل تعیینکننده حرکات انفجاری مانند پرش و تغییر جهت است، تأثیر میگذارد (10,11). همچنین، شتاب زاویهای بازتابی از بارگذاری دینامیکی مفصل است و میتواند بهعنوان یکی از شاخصهای مرتبط با خطر آسیب مورد توجه قرار گیرد (12,13). ازاینرو، شناخت چگونگی تأثیر تمرینات مقاومتی متغیر بر این پارامترهای کینماتیکی برای طراحی برنامههای تمرینی هدفمند ضروری است (6,14).
لی و همکاران (2025) نشان دادند که تمرینات مقاومتی متغیر در بلندمدت، در مقایسه با تمرینات سنتی، موجب بهبود بیشتر قدرت بیشینه و عملکرد پرش میشوند و بیشترین سازگاریهای حاد در درصد بارگذاری مقاومتی متغیر بین 21 تا 37 درصد از کل بار مشاهده میشود (15). یان و همکاران (2025) با تمرکز اختصاصی بر حرکت اسکوات گزارش کردند که باندهای الاستیکی برای توسعه قدرت بیشینه مؤثرتر هستند، درحالیکه زنجیرها در بهبود توان انفجاری برتری دارند؛ همچنین بیشترین مزایا در افراد تمرینکرده، طی دورههای تمرینی کوتاهمدت (کمتر از 8 هفته) و با فراوانی پایین (حداکثر 2 جلسه در هفته) مشاهده شد (16). در سطح مفصلی نیز، هر دو روش اسکوات با باند و زنجیر در مقایسه با اسکوات با هالتر موجب کاهش گشتاورهای ستون فقرات کمری میشوند؛ بااینحال، باندها کاهش بیشتری در گشتاور کمری ایجاد میکنند، درحالیکه زنجیرها موجب افزایش بیشتر توان کانسنتریک مفصل ران میشوند (17). افزون بر این، وو و همکاران (2025) نشان دادند که اسکوات سنگین با زنجیر (90 درصد 1RM و 20 درصد VRLP) بهطور حاد عملکرد پرش عمودی با حرکت متقابل را از طریق افزایش ایمپالس و توان اوج بهبود میدهد و دوره استراحت بهینه پس از مداخله بین 4 تا 8 دقیقه استراحت گزارش شد (18). این یافتهها بیانگر پاسخهای عصبیعضلانی و بیومکانیکی متفاوت ناشی از انواع مختلف تمرینات مقاومتی متغیر است.
با وجود پیشرفتهای صورتگرفته، همچنان یک خلأ پژوهشی قابل توجه وجود دارد؛ بهگونهای که تاکنون مطالعهای بهطور همزمان هر سه روش اسکوات شامل اسکوات با هالتر، اسکوات با هالتر و باند الاستیکی و اسکوات با هالتر و زنجیر را از نظر مجموعه متغیرهای کینماتیکی اندام تحتانی، شامل دامنه حرکتی، سرعت زاویهای و شتاب زاویهای مفاصل ران، زانو و مچ پا در صفحه ساجیتال، مقایسه نکرده است. بیشتر مطالعات پیشین تنها یک نوع مقاومت متغیر یا تعداد محدودی از پیامدهای کینماتیکی را بررسی کردهاند. با توجه به اینکه این متغیرها نقش اساسی در عملکرد توانی و انفجاری دارند، انجام یک مقایسه جامع میتواند شواهد لازم برای کمک به مربیان و ورزشکاران در انتخاب مناسبترین ابزار مقاومتی متناسب با اهدافی مانند افزایش قدرت بیشینه، توان انفجاری، هایپرتروفی یا ثبات، همراه با کاهش خطر آسیب، فراهم کند؛ بنابراین، هدف اصلی پژوهش حاضر، مقایسه تأثیر سه روش اسکوات سنتی، اسکوات با باند الاستیکی و اسکوات با زنجیر بر متغیرهای کینماتیکی منتخب شامل دامنه حرکتی، سرعت زاویهای و شتاب زاویهای مفاصل ران، زانو و مچ پا در مردان فعال حین اجرای اسکوات در صفحه ساجیتال بود. نتایج این پژوهش میتواند شواهد مبتنی بر دادهای را برای انتخاب بهینه شیوههای مختلف مقاومت متناسب با اهداف عملکردی تمرین فراهم کند (19).
روشها
طرح مطالعه
این پژوهش از نوع نیمهتجربی با طرح مقایسهای درونآزمودنی و با هدف کاربردی بود. جامعه آماری پژوهش را دانشجویان مرد فعال دانشگاه خوارزمی تشکیل دادند (جدول 1). با استفاده از نرمافزار G*Power و با در نظر گرفتن سطح معناداری 0/05 α=و توان آزمون 0/8، تعداد 23 مرد فعال بهصورت داوطلبانه در پژوهش شرکت کردند. تمامی مراحل پژوهش توسط کمیته اخلاق در پژوهشهای انسانی دانشگاه خوارزمی بررسی و با کد اخلاق IR.KHU.REC.1403.153 تأیید شد.
آزمودنیها
معیارهای ورود به مطالعه شامل دامنه سنی 18 تا 30 سال (سن: 21/77 ± 2/43 سال؛ جرم بدن: 72/11 ± 6/27 کیلوگرم؛ قد: 177/44 ± 5/93 سانتیمتر؛ شاخص توده بدنی: 22/88 ± 1/56 کیلوگرم بر مترمربع)، کسب امتیاز 13 تا 15 در پرسشنامه فعالیت بدنی بائک (BHPAQ) که نشاندهنده سطح فعالیت بدنی بالا است، نداشتن سابقه آسیب اسکلتیعضلانی طی شش ماه پیش از پژوهش، آشنایی اولیه با حرکت اسکوات و حداقل سه سال سابقه تمرینات مقاومتی بود. این معیارها با هدف اطمینان از اجرای صحیح تکنیک، کنترل عصبیعضلانی مناسب و اجرای ایمن حرکت اسکوات در هر سه شرایط آزمایشی در نظر گرفته شدند. همچنین، آزمودنیها در طول دوره پژوهش نباید از مکملها یا داروهای مؤثر بر عملکرد عصبیعضلانی استفاده میکردند. معیارهای خروج از مطالعه شامل سابقه شکستگی، جراحی یا بیماریهای مفصلی در ستون فقرات و اندامهای تحتانی، آسیبهای ساختاری
جدول 1. میانگین و انحراف استاندارد مشخصات دموگرافیکی آزمودنیها
مؤثر بر اندامهای فوقانی یا تحتانی، وجود درد یا التهاب فعال در زمان آزمون، بیماریهای سیستمیک مؤثر بر عملکرد حرکتی و هرگونه وضعیت پزشکی که اجرای صحیح حرکت اسکوات را با مشکل مواجه کند، بود. آزمودنیها میتوانستند در هر مرحله از پژوهش از ادامه مطالعه انصراف دهند و در صورت بروز هرگونه ناراحتی یا درد در طول پروتکل، فرایند آزمون متوقف میشد. پای غالب اندام تحتانی آزمودنیها با استفاده از آزمون ترجیح پا، شامل شروع راهرفتن و شوتکردن توپ، تعیین شد و در تمامی افراد، پای راست بهعنوان پای غالب شناسایی شد. آزمودنیهای این پژوهش در پرسشنامه فعالیت بدنی بائک امتیاز 13 تا 15 را کسب کردند که نشاندهنده سطح فعالیت بدنی بالا بود و روایی و پایایی این پرسشنامه در مطالعات داخلی و بینالمللی تأیید شده است (30,31).
پروتکل اجرا
ابتدا، پیش از شروع فرایند آزمون، توضیحات لازم در آزمایشگاه بیومکانیک دانشگاه خوارزمی به آزمودنیها ارائه شد تا با تجهیزات تحلیل حرکت بیومکانیکی، روند اجرای آزمون و نحوه صحیح اجرای حرکت آشنا شوند. سپس از آزمودنیها خواسته شد پرسشنامه اطلاعات فردی و فرم رضایتنامه آگاهانه را در صورت تمایل به شرکت در پژوهش تکمیل کنند. برای تعیین شاخصهای آنتروپومتریک، اندازهگیری قد با استفاده از قدسنج دیجیتال ایستاده (InBody BSM170، ژاپن) و اندازهگیری وزن با استفاده از ترازوی هوشمند شیائومی (Mi-Smart-Scale2، چین) انجام شد (20). ترکیب بدن نیز با استفاده از دستگاه آنالیز ترکیب بدن (InBody 770، ژاپن) ارزیابی شد. پای غالب عملکردی آزمودنیها نیز با پرسش از آنها درباره پایی که برای شوتکردن توپ استفاده میکنند، تعیین شد (21).
برای ثبت دادههای کینماتیکی حرکت اسکوات، از یک سیستم تحلیل حرکت پرسرعت هشتدوربینه (Motion Analysis Corporation، Kestrel، کالیفرنیا، ایالات متحده آمریکا) استفاده شد. دادههای سهبعدی مسیر حرکت مارکرها با استفاده از مارکرهای بازتابنده 14 میلیمتری و با فرکانس نمونهبرداری 200 هرتز ثبت شدند (1). برای اندام تحتانی هر آزمودنی از مدل مارکر CODA، مطابق شکل 1، استفاده شد (22). بر اساس مدل تعریفشده، مارکرها با استفاده از چسب دوطرفه بر روی سر متاتارس اول و پنجم، قسمت خلفی پاشنه، پا، قوزکهای داخلی و خارجی، چهار مارکر خوشهای برای قطعات ساق و ران، اپیکندیلهای داخلی و خارجی استخوان ران، سر استخوان ران، خار خاصرهای قدامی فوقانی (ASIS)، خار خاصرهای خلفی فوقانی (PSIS) و همچنین دو مارکر در دو انتهای هالتر نصب شدند. آرایش دوربینها بهگونهای بود که در هر لحظه، تمامی مارکرها حداقل توسط دو دوربین قابل مشاهده باشند (22). بهمنظور ثبت دادههای کینماتیکی سهبعدی، دوربینها پیش از جلسه آزمون هر آزمودنی کالیبره شدند. بهمنظور پیشگیری از آسیب در حین اجرای حرکت اسکوات، پیش از آزمون هر آزمودنی یک گرمکردن عمومی پنج دقیقهای شامل دویدن با سرعت 4 متر بر ثانیه روی تردمیل و حرکات پویا مانند اسکوات با وزن بدن انجام داد. همچنین، پیش از شروع آزمون اصلی، هر آزمودنی یک ست اسکوات شامل 10 تکرار با 50 درصد یک تکرار بیشینه (1RM) اجرا کرد (23).
پس از کالیبراسیون استاتیک و دینامیک دوربینهای سیستم تحلیل حرکت، هر آزمودنی سه شرایط اسکوات را با ترتیب ثابت شامل اسکوات با هالتر سنتی (TS)، اسکوات با هالتر و باند الاستیکی (EBS) و اسکوات با هالتر و زنجیر (CS) اجرا کرد. در هر شرایط، سه ست پنج تکراری با شدت 75 درصد 1RM اجرا شد و باندهای الاستیکی و زنجیرها در بخش بالایی حرکت، هر کدام 25 درصد از کل بار را تأمین کردند. بین تمامی ستها و همچنین بین شرایط آزمایشی، پنج دقیقه استراحت در نظر گرفته شد تا خستگی و اثرات انتقالی به حداقل رسیده و قابلیت مقایسه دادهها حفظ شود (23). پس از انتخاب وزن مناسب، قرارگیری صحیح در مرکز رک
شکل 1. مدل مارکرست CODA
شکل 2. تجهیزات استفاده شده برای اجرای مهارت اسکوات در سه حالت متفاوت
اسکوات، گرفتن هالتر با هر دو دست و حفظ فاصله پاها برابر با عرض لگن و فاصله دستها برابر با عرض شانه، آزمودنیها حرکت اسکوات را از وضعیت ایستاده تا نقطهای اجرا کردند که رانها موازی سطح افق قرار میگرفتند (شکل 2 و 3) (22,23). با توجه به اینکه حرکت اسکوات دارای ریتم طبیعی، هماهنگ و فردی است، ریتم ثابت و اجباری برای اجرای حرکت تعیین نشد (24). از آزمودنیها خواسته شد هر تکرار را با سرعتی ثابت و خود انتخابشده و با حداقل مکث در نقاط انتهایی حرکت اجرا کنند (17,25). بهمنظور ایجاد راهبرد سرعتی کنترلشده و قابل تکرار و دستیابی به ریتم پایدار، آزمودنیهای دارای سابقه مناسب تمرینات مقاومتی، پیش از ثبت دادههای اصلی چندین تکرار تمرینی اجرا کردند تا ریتم حرکتی ثابتی در آنها ایجاد شود (7,26). اگرچه از مترونوم استفاده نشد، ثبات سرعت خود انتخابشده بهصورت پسنگر با تحلیل مدت زمان هر تکرار بر اساس جابهجایی عمودی مارکر قرارگرفته روی تروکانتر بزرگ بررسی شد تا اطمینان حاصل شود تغییرپذیری بین آزمودنیها و بین ستها حداقل بوده است.
در این پژوهش از چهار نوع باند الاستیکی راگ مونستر با رنگهای نارنجی، قرمز، آبی و سبز (بهترتیب از کمترین تا بیشترین مقاومت) استفاده شد. طول تمامی باندها 100 سانتیمتر و ضخامت آنها 0/5 سانتیمتر بود؛ بااینحال، عرض و میزان مقاومت آنها در کشش 100 درصد متفاوت بود: باند نارنجی (عرض 1/5 سانتیمتر، مقاومت 8 کیلوگرم)، باند قرمز (عرض 3 سانتیمتر، مقاومت 13/5 کیلوگرم)، باند آبی (عرض 4/5 سانتیمتر، مقاومت 18 کیلوگرم) و باند سبز (عرض 6/5 سانتیمتر، مقاومت 29/5 کیلوگرم). باند مورد استفاده برای هر آزمودنی بر اساس وزن کل بار جابهجاشده در بخش بالایی حرکت و بهگونهای انتخاب شد که مقاومت
شکل 3. نمای ایستاده و پایینترین نقطه اجرای حرکت اسکوات با هالتر از پشت در سه حالت: اسکوات سنتی، اسکوات با باند الاستیکی و اسکوات با زنجیر
باند در کشش 100 درصد، معادل 25 درصد از کل بار (شامل وزن هالتر و وزنهها بهعلاوه سهم باند) باشد. به این ترتیب، برای هر آزمودنی باندی انتخاب شد که مقاومت آن در کشش کامل، با 25 درصد بار کل جابهجاشده در بالای حرکت مطابقت داشته باشد. در مواردی که مقاومت یک باند بهتنهایی کافی نبود، از ترکیب دو باند با مقاومتهای متفاوت استفاده شد تا مجموع مقاومت آنها در کشش 100 درصد، دقیقاً 25 درصد بار کل را تأمین کند؛ بنابراین، انتخاب باند برای همه آزمودنیها یکسان نبود و بر اساس وزن هالتر و یک تکرار بیشینه فرد تعیین میشد. برای ایجاد مقاومت متغیر مبتنی بر زنجیر نیز از زنجیرهای فولادی گالوانیزه استفاده شد. وزن هر حلقه زنجیر یک کیلوگرم بود. جرم کل زنجیر برای هر آزمودنی بر اساس 25 درصد از کل بار جابهجاشده در بخش بالایی حرکت محاسبه شد. به این معنا که ابتدا وزن کل بار (هالتر و وزنهها) تعیین شد، سپس 25 درصد از این وزن بهعنوان سهم زنجیر محاسبه گردید و بر همین اساس، تعداد حلقههای مورد نیاز (هر حلقه 1 کیلوگرم) انتخاب و به یکدیگر متصل شدند تا مجموعهای با جرم متناسب با هر آزمودنی تشکیل شود. زنجیرها با استفاده از رابط به قسمت انتهای هالتر متصل شدند.
پردازش و آنالیز دادهها
مدلسازی اسکلتی، برچسبگذاری مارکرها و تکمیل شکافهای موجود در مسیر حرکت مارکرها با استفاده از درونیابی خطی در نرمافزار Cortex (Cortex-64 8.1.0.2017) انجام شد. پس از جمعآوری دادهها، ابتدا صحت نمونهبرداری و روایی محتوایی دادهها در مقایسه با دانش پیشین بررسی شد. سپس، بهمنظور حذف نویز احتمالی، دادههای خام با استفاده از فیلتر پایینگذر باتروورث مرتبه چهارم با فرکانس قطع 6 هرتز فیلتر شدند. انتخاب فرکانس قطع بر اساس مطالعات پیشین در زمینه تحلیل کینماتیک اسکوات انجام شد (27). برای هر آزمودنی، هر یک از سه شرایط اسکوات در سه ست پنج تکراری اجرا شد؛ بنابراین در هر شرایط، 15 تکرار ثبت شد. هر تکرار بهعنوان یک کوشش آزمایشی در نظر گرفته شد. بهمنظور ایجاد سری زمانی، چرخههای حرکت با استفاده از جابهجایی عمودی مارکر قرارگرفته روی تروکانتر بزرگ شناسایی شدند. سری زمانی هر چرخه با استفاده از درونیابی اسپلاین به 101 نقطه داده در محدوده 0 تا 100 درصد چرخه حرکت نرمالسازی شد تا دادهها استاندارد شده و امکان مقایسه بین آزمودنیها فراهم شود (21,28). در نهایت، متغیرهای کینماتیکی شامل دامنه حرکتی، سرعت زاویهای و شتاب زاویهای مفاصل ران، زانو و مچ پا در صفحه ساجیتال با استفاده از زوایای اویلر–کاردان و با توالی چرخش X-Y-Z، در نرمافزار متلب (R2021a؛ MathWorks Inc., Natick, MA, USA) محاسبه شدند (22,29). میانگین مقادیر این متغیرها در 15 تکرار محاسبه و بهعنوان عملکرد نماینده هر آزمودنی در هر شرایط اسکوات مورد استفاده قرار گرفت. بهمنظور ارزیابی پایایی درونارزیاب، ضریب همبستگی درونطبقهای (ICC) با استفاده از مدل دوطرفه اثرات تصادفی و توافق مطلق محاسبه شد. مقادیر ICC بیشتر از 0/90 نشاندهنده پایایی اندازهگیری عالی در نظر گرفته شدند.
تجزیهوتحلیل آماری
نرمال بودن توزیع دادهها با استفاده از آزمون شاپیرو–ویلک بررسی شد (0/05<P) و آمار توصیفی بهصورت میانگین ± انحراف معیار ارائه شد. پیش از انجام تحلیلهای استنباطی، فرض همگنی واریانسها با استفاده از آزمون لون بررسی شد (0/05>P). تفاوت بین سه شرایط اجرای اسکوات با استفاده از تحلیل واریانس با اندازهگیریهای مکرر بررسی شد. در صورت مشاهده اثر اصلی معنادار، مقایسههای زوجی با استفاده از آزمون تعقیبی بونفرونی و با تعدیل سطح معناداری انجام شد. اندازه اثر بهصورت مجذور اتا (η²) محاسبه و گزارش شد. تمامی تحلیلهای آماری با استفاده از نرمافزار اس.پی.اس.اس نسخه 27 (IBM Corp., Armonk, NY, USA) انجام شد و سطح معناداری آماری برابر با 0/05=α در نظر گرفته شد.
یافتهها
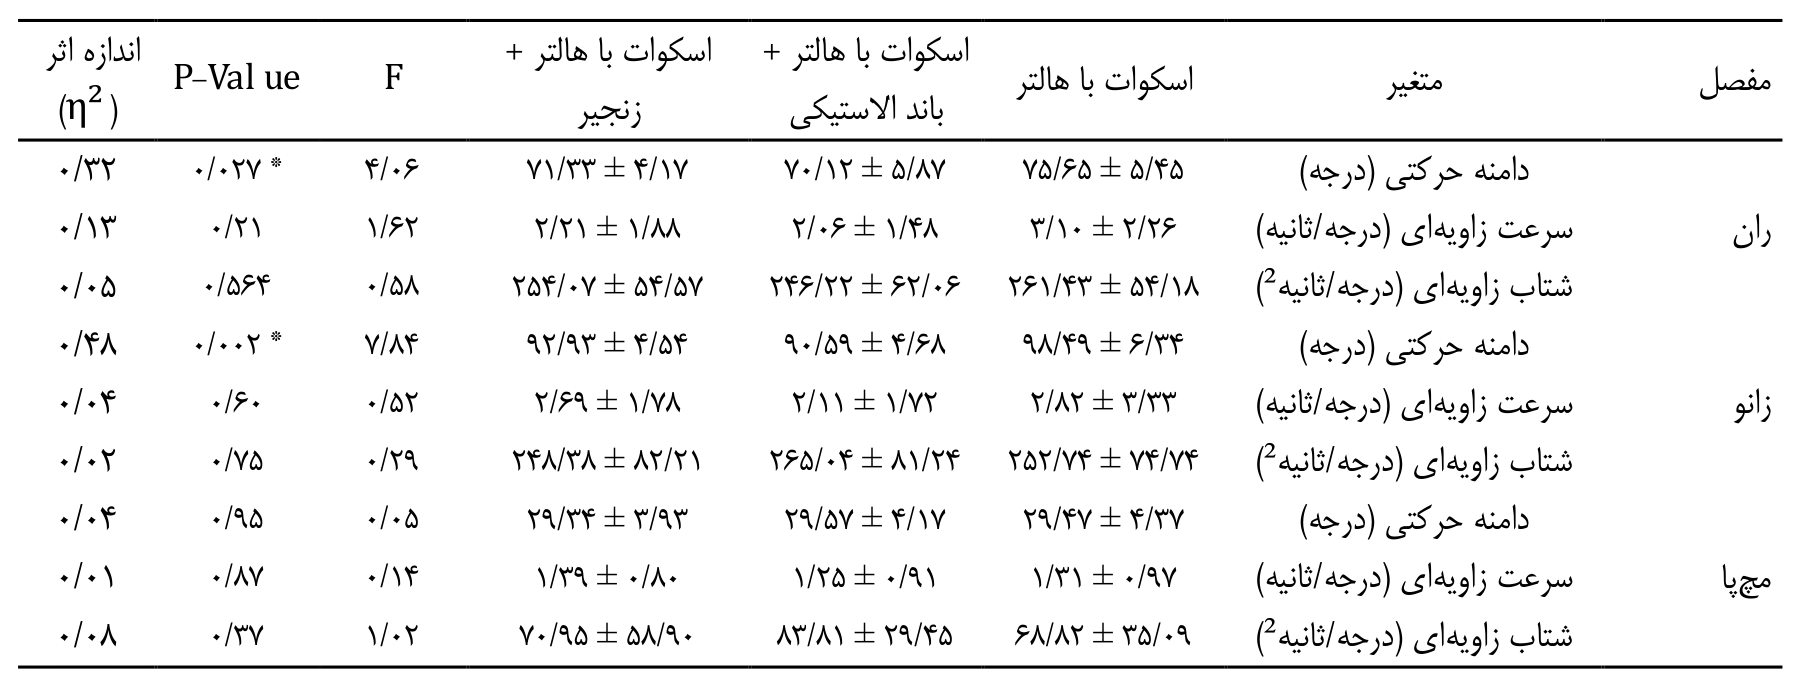
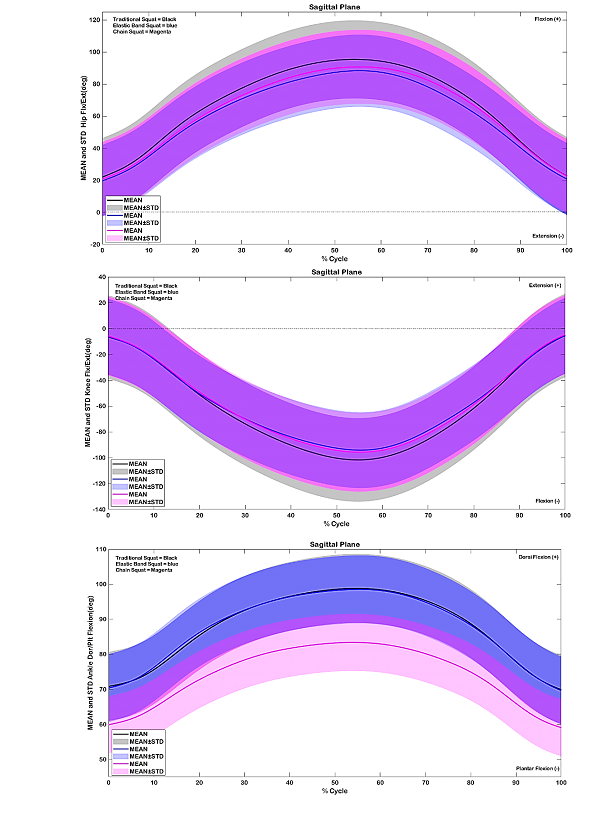
بهمنظور بررسی نرمال بودن توزیع دادهها از آزمون شاپیرو_ویلک استفاده شد و نتایج نشان داد که توزیع تمامی متغیرهای مورد بررسی نرمال بود (0/05 < P). نتایج تحلیل واریانس با اندازهگیریهای مکرر یکطرفه نشان داد که بین سه روش اجرای اسکوات از نظر دامنه حرکتی مفصل ران تفاوت معناداری وجود داشت (0/027 = P). نتایج آزمون تعقیبی بونفرونی نشان داد که این تفاوت معنادار ناشی از کاهش دامنه حرکتی مفصل ران در روش اسکوات با باند الاستیکی (70/12 ± 5/87 درجه) در مقایسه با اسکوات سنتی (75/65 ± 5/45 درجه) بود (0/047 = P). همچنین، بین سه روش اجرا از نظر دامنه حرکتی مفصل زانو تفاوت معناداری مشاهده شد (0/002 = P). (شکل 4). نتایج آزمون تعقیبی نشان داد که دامنه حرکتی مفصل زانو در هر دو روش اسکوات با باند الاستیکی (90/59 ± 4/68 درجه) و اسکوات با زنجیر (92/93 ± 4/54 درجه) بهطور معناداری کمتر از روش اسکوات سنتی (98/49 ± 34/6 درجه) بود (به ترتیب 0/029 =P و 0/004 = P). در مقابل، در دامنه حرکتی مفصل مچ پا بین سه روش تفاوت معناداری مشاهده نشد (0/952 = P). در بررسی سرعت و شتاب زاویهای، تفاوت معناداری بین سه روش اجرای اسکوات در مفاصل ران، زانو و مچ پا مشاهده نشد (0/05 < P). نتایج تحلیل اندازه اثر نشان داد که دامنه حرکتی مفصل زانو بیشترین تأثیرپذیری را از نوع مقاومت خارجی داشت و اندازه اثر آن 0/48 بود. دامنه حرکتی مفصل ران نیز اندازه اثر متوسط تا بزرگ معادل 0/32 را نشان داد. اندازه اثر سایر متغیرها کمتر از 0/14 بود که نشاندهنده تأثیر پایین نوع مقاومت خارجی بر این متغیرها و همسو با عدم وجود تفاوت آماری معنادار در این متغیرها بود (جدول 2).
جدول 2. شاخصهای کینماتیکی مفاصل اندام تحتانی در سه شیوه اجرای حرکت اسکوات
* تفاوت معنیدار در سطح 0/05 > P، اندازه اثر بر اساس مجذور اتا (η²) محاسبه شده و مقادیر 0/01، 0/06 و 0/14 به ترتیب نشاندهنده اندازه اثر کوچک، متوسط و بزرگ هستند (کوهن، 1988)
بحث
دامنه حرکتی مفاصل اندام تحتانی یکی از شاخصهای کلیدی کینماتیکی در ارزیابی کیفیت اجرای حرکت اسکوات است و نقش مهمی در توزیع بار مکانیکی، هماهنگی بینمفصلی و کاهش خطر آسیب دارد (2). نوع مقاومت خارجی و الگوی بارگذاری، بهویژه در روشهای اسکوات با مقاومت متغیر مانند باندهای الاستیکی و زنجیرها، میتواند دامنه حرکتی مفاصل ران، زانو و مچ پا را در مراحل مختلف حرکت تعدیل کند (10,32). یافتههای پژوهش حاضر نشان داد که استفاده از مقاومت متغیر، الگوی کینماتیکی اندام تحتانی را بهصورت مفصلمحور و وابسته به نوع مقاومت تغییر میدهد؛ بهگونهای که دامنه حرکتی مفاصل ران و زانو کاهش یافت، درحالیکه دامنه حرکتی مچ پا ثابت باقی ماند و روند افزایشی شتاب زاویهای در مفاصل زانو و مچ پا مشاهده شد.
کاهش دامنه حرکتی مفصل ران تنها در شرایط اسکوات با باند الاستیکی معنادار بود، درحالیکه در شرایط اسکوات با زنجیر کاهش غیرمعناداری مشاهده شد. این تفاوت را میتوان به الگوی مقاومت ایجادشده نسبت داد؛ باندهای الاستیکی مقاومتی غیرخطی و افزایشی ایجاد میکنند که در بخش بالایی حرکت اسکوات به بیشترین مقدار میرسد (17). در مرحله کانسنتریک، افزایش مقاومت باند میتواند گشتاور خمکننده مخالف بیشتری در مفصل ران ایجاد کند و فرد را وادار کند برای حفظ ثبات تنه و جلوگیری از خمشدن بیشازحد تنه به جلو، میزان خمشدن انتهایی مفصل را محدود کند (33). در مقابل، افزایش خطی بار در اسکوات با زنجیر محدودیت کمتری در شروع مرحله صعود ایجاد میکند و در نتیجه کاهش دامنه حرکتی کوچکتر و غیرمعناداری مشاهده میشود (25,34). در مفصل زانو، هر دو روش مقاومت متغیر، یعنی اسکوات با باند الاستیکی و اسکوات با زنجیر، در مقایسه با اسکوات سنتی موجب کاهش معنادار دامنه حرکتی شدند. دو سازوکار متفاوت میتواند این یافته را توضیح دهد: نخست، کشش غیرخطی باند در شرایط باند الاستیکی در نزدیکی ناحیه نقطه گیر، یعنی حدود 80 تا 90 درجه خمشدن زانو، به اوج میرسد که نیاز به فعالسازی بیشتر عضلات چهارسر ران را ایجاد میکند و همزمان ممکن است با محدود کردن خمشدن انتهایی، از افزایش بیشازحد تنش مفصلی جلوگیری کند (4,24). دوم، افزایش تدریجی بار در شرایط زنجیر طی مرحله صعود میتواند راهبرد محافظهکارانهتری را در مرحله نزول ایجاد کند و غیرقابل پیشبینی بودن نوسان بار نیز ممکن است در محدود شدن دامنه حرکتی نقش داشته باشد (24).
شکل 4. مقایسه دامنه حرکتی مفاصل ران، زانو و مچ پا در صفحه ساجیتال در سه روش اجرای حرکت اسکوات: اسکوات با هالتر به روش سنتی (مشکی)، اسکوات با هالتر و باند الاستیکی (آبی)، اسکوات با هالتر و زنجیر (صورتی)
دامنه حرکتی مچ پا در شرایط مختلف ثابت باقی ماند. این ثبات را میتوان با نقش اصلی مچ پا بهعنوان تثبیتکننده تعادل و ضرورت حفظ تماس مداوم پا با سطح زمین در طول اجرای اسکوات توضیح داد (17,35,36). سیستم عصبی دامنه دورسیفلکشن مچ پا را در محدوده نسبتاً مشخصی حفظ میکند تا از جابهجایی مرکز جرم جلوگیری کرده و ثبات کلی حرکت را حفظ کند (37,38). عدم مشاهده تغییر در سرعت زاویهای و شتاب زاویهای مفصل ران را میتوان با نقش غالب عضلات بازکننده مفصل ران، شامل سرینی بزرگ و همسترینگها، در حرکت اسکوات توضیح داد. این عضلات بزرگ و قدرتمند قادرند در دامنه گستردهای از بارها و الگوهای مقاومتی، نیروی قابلتوجهی تولید کنند (39). برخلاف مفاصل دیستالتر مانند زانو و مچ پا، حجم عضلانی و مزیت مکانیکی مفصل ران به آن اجازه میدهد صرفنظر از نوع مقاومت خارجی، الگوی نسبتاً ثابتی از سرعت و شتاب را حفظ کند. عضلات بازکننده مفصل ران در واقع میتوانند نوسانات بار ناشی از باندهای الاستیکی یا زنجیرها را تعدیل کنند و در نتیجه تغییرات کینماتیکی حداقلی در این مفصل ایجاد شود (4,34).
درحالیکه سرعت زاویهای مفصل زانو نسبتاً ثابت باقی ماند، شتاب زاویهای در شرایط استفاده از باند الاستیکی، در مقایسه با اسکوات سنتی، روند افزایشی نشان داد. این عدم همزمانی بین سرعت و شتاب زاویهای در زانو را میتوان به الگوی غیرخطی مقاومت باندهای الاستیکی نسبت داد. در مرحله کانسنتریک، افزایش نمایی کشش باند میتواند در زمان انتقال از مرحله اکسنتریک به کانسنتریک یک اثر کوتاهمدت پسکشیدگی ایجاد کند (17). این اثر میتواند شتاب زاویهای لحظهای بالایی در مفصل زانو ایجاد کند؛ بااینحال، از آنجا که این شتاب بالا تنها برای مدت کوتاهی، در حد چند میلیثانیه، ادامه دارد، میانگین سرعت زاویهای در کل مرحله کانسنتریک تفاوت معناداری با اسکوات سنتی نشان نمیدهد (4)؛ به عبارت دیگر، مفصل زانو برای عبور از ناحیه نقطه گیر، یک افزایش کوتاهمدت در شتاب را تجربه میکند و سپس بهسرعت به یک سرعت کنترلشده بازمیگردد؛ در نتیجه میانگین سرعت بدون تغییر باقی میماند، درحالیکه شتاب اوج افزایش مییابد. در اسکوات با زنجیر، افزایش خطی بار طی مرحله صعود اثر پسکشیدگی مشابهی ایجاد نمیکند و این موضوع میتواند توضیح دهد که چرا شتاب زاویهای زانو در این شرایط مشابه اسکوات سنتی باقی ماند. افزایش تدریجی بار ناشی از زنجیرها امکان ایجاد شتابی کنترلشدهتر و پیوستهتر را فراهم میکند و برخلاف باندهای الاستیکی، افزایشهای ناگهانی شتاب مشاهده نمیشود (18,25).
بیشترین تفاوت بین سرعت زاویهای و شتاب زاویهای در مفصل مچ پا مشاهده شد. درحالیکه سرعت زاویهای در شرایط مختلف نسبتاً ثابت باقی ماند، شتاب زاویهای در هر دو روش مقاومت متغیر، بهویژه در شرایط استفاده از باند الاستیکی، روند افزایشی نشان داد. توضیح این الگو را میتوان در موقعیت دیستال و نقش عملکردی مفصل مچ پا جستوجو کرد. مچ پا بهعنوان دیستالترین مفصل زنجیره حرکتی، نخستین بخش از اندام تحتانی است که با زمین تعامل دارد و از این رو نسبت به تغییرات بار خارجی حساستر است (39). در اسکوات با باند الاستیکی، اثر پسکشیدگی ایجادشده توسط باندها هنگام انتقال از مرحله اکسنتریک به کانسنتریک به سمت بخشهای دیستال منتقل میشود و به شکل افزایش قابل توجه در شتاب زاویهای مچ پا ظاهر میشود. این اثر در مچ پا میتواند برجستهتر باشد، زیرا این مفصل در مرحله فشار و جدا شدن از زمین نقش دارد و هرگونه تغییر سریع در بار میتواند در الگوی شتاب آن منعکس شود (17). در اسکوات با زنجیر، افزایش خطی بار طی مرحله صعود، مچ پا را ملزم میکند تا برای اعمال فشار علیه زمین و آغاز حرکت رو به بالا، شتابی پیوسته اما متوسط ایجاد کند (18). اگرچه میزان افزایش شتاب در شرایط زنجیر کمتر از باند الاستیکی بود، این روند با این دیدگاه همسو است که مقاومت متغیر، صرفنظر از نوع آن، در مراحل ابتدایی حرکت کانسنتریک تقاضای بیشتری بر مفصل مچ پا تحمیل میکند. حفظ میانگین سرعت زاویهای مچ پا، علیرغم افزایش شتاب، میتواند ناشی از اثر میانگینگیری باشد؛ به این معنا که افزایشهای کوتاهمدت و شدید شتاب برای تغییر میانگین سرعت در کل مرحله حرکت کافی نیستند (35,36).
اگرچه ریتم یا آهنگ ثابت و اجباری برای اجرای حرکت تعیین نشد، تحلیل پسنگر نشان داد که آزمودنیها هر تکرار را بهطور پایدار در حدود 3 ثانیه به پایان رساندند و هر ست پنجتکراری نیز حدود 15 ثانیه طول کشید. این یافته نشان میدهد که در نبود تنظیم سرعت خارجی، یک ریتم حرکتی پایدار میتواند بهطور طبیعی شکل گیرد (24). این ثبات را میتوان با دو عامل توضیح داد: نخست، ماهیت زنجیره بسته حرکت اسکوات که از نظر مکانیکی مراحل اکسنتریک و کانسنتریک را به یکدیگر مرتبط میکند و برای حفظ تعادل، ریتم نسبتاً ثابتی را ایجاب میکند (17,26)؛ و دوم، سابقه حداقل سه سال تمرین مقاومتی آزمودنیها که به تثبیت یک ریتم حرکتی خود انتخابشده و قابلاعتماد کمک میکند (7,26)؛ بنابراین، نبود مترونوم برای کنترل ریتم الزاماً یک متغیر مخدوشکننده ایجاد نکرد و در عوض، ضمن حفظ قابلیت بازتولید مناسب، اعتبار بومشناختی آزمون را افزایش داد.
از منظر کاربردی، یافتههای این پژوهش نشان میدهد که انتخاب نوع مقاومت باید متناسب با هدف تمرینی انجام شود. برای توسعه قدرت با دامنه حرکتی کامل، اسکوات سنتی برای ورزشکارانی که به دنبال حداکثر هایپرتروفی و حرکت بدون محدودیت مفصلی هستند، ترجیح داده میشود (18). برای توان انفجاری مانند پرش و دوی سرعت، استفاده از باند الاستیکی به دلیل افزایش شتاب زاویهای مفاصل زانو و مچ پا از طریق اثر پسکشیدگی توصیه میشود؛ این ویژگی میتواند نرخ توسعه نیرو را افزایش دهد (18). برای کاهش بارگذاری مفصل زانو و ستون فقرات کمری، اسکوات با زنجیر میتواند یک گزینه میانی باشد؛ این روش ضمن افزایش شتاب مچ پا، دامنه حرکتی زانو را کاهش میدهد و در مطالعات پیشین با کاهش گشتاورهای ستون فقرات کمری همراه بوده است. این روش میتواند برای ورزشکاران در دوره توانبخشی پس از آسیب زانو یا افراد مبتلا به کمردرد مزمن مناسب باشد. همچنین، افزایش نیازهای ثباتی در شرایط مقاومت متغیر میتواند هماهنگی درونعضلانی و بینعضلانی را بهبود دهد و برای ورزشکاران مبتدی یا افرادی که به دنبال اصلاح الگوهای حرکتی خود هستند، مفید باشد (18).
باوجوداین یافتهها، پژوهش حاضر دارای محدودیتهایی بود. حجم نمونه نسبتاً محدود (23=n) ممکن است توان آماری لازم برای شناسایی تفاوتهای کوچک در سرعت زاویهای و شتاب زاویهای را کاهش داده باشد. نبود ارزیابی الکترومایوگرافی امکان بررسی دقیق سازوکارهای عصبیعضلانی را محدود کرد. جامعه پژوهش به مردان فعال محدود بود؛ بنابراین تعمیم نتایج به سایر گروهها، از جمله زنان، ورزشکاران حرفهای، سالمندان و افراد آسیبدیده، باید با احتیاط انجام شود. اگرچه ریتم خود انتخابشده پایدار بود، استفاده از یک سرعت ثابت، برای مثال 45 ضربه در دقیقه، میتواند در مطالعات آینده استانداردسازی بیشتری ایجاد کند (13). باوجوداین محدودیتها، پژوهش حاضر دارای نقاط قوت قابلتوجهی بود؛ از جمله مقایسه همزمان سه روش اسکوات با کنترل درصد بارگذاری مقاومت متغیر برابر با 25 درصد، استفاده از سیستم تحلیل حرکت سهبعدی با فرکانس نمونهبرداری 200 هرتز، تحلیل تفصیلی کینماتیک در سطح مفاصل و شناسایی یافتهای جدید در زمینه ثبات ریتم خود انتخابشده حرکت. مطالعات آینده باید تأثیر این پروتکلها بر فعالسازی عضلات را با استفاده از الکترومایوگرافی بررسی کنند، اندازهگیری نیروهای عکسالعمل زمین را با استفاده از صفحات نیرو در نظر بگیرند، جمعیتهای مختلف از جمله زنان، ورزشکاران حرفهای، سالمندان و افراد آسیبدیده را بررسی کنند و مطالعات طولانیمدت را برای ارزیابی سازگاریهای مزمن عصبیعضلانی و ساختاری ناشی از تمرینات مقاومتی متغیر انجام دهند.
نتیجهگیری نهایی
نتایج این پژوهش نشان داد که نوع مقاومت خارجی در حرکت اسکوات، الگوی کینماتیکی اندام تحتانی را بهصورت مفصلمحور و وابسته به نوع مقاومت تعدیل میکند. اسکوات سنتی برای دستیابی به حداکثر دامنه حرکتی مفاصل ران و زانو و توسعه قدرت در دامنه کامل حرکتی مناسبتر است، درحالیکه روشهای مقاومت متغیر، بهویژه اسکوات با باند الاستیکی، با کاهش معنادار دامنه حرکتی در مفاصل ران و زانو همراه بودند؛ ویژگیای که میتواند در شرایط توانبخشی یا با هدف کاهش استرس مفصلی در انتهای دامنه حرکتی مورد توجه قرار گیرد. با وجود عدم مشاهده تفاوت آماری معنادار در سرعت و شتاب زاویهای بین روشهای مختلف اسکوات، روند افزایشی شتاب زاویهای در مفاصل زانو و مچ پا در اسکوات با باند الاستیکی و در مفصل مچ پا در اسکوات با زنجیر مشاهده شد که میتواند بیانگر ظرفیت بالقوه این روشها برای بهبود عملکردهای انفجاری باشد. همچنین، نبود تفاوت معنادار در سرعت زاویهای میان روشهای مختلف مقاومت نشان میدهد که این متغیر احتمالاً بیش از نوع مقاومت خارجی، تحت تأثیر کنترل ارادی و عصبیعضلانی ورزشکاران قرار میگیرد. در مجموع، یافتههای این پژوهش حاکی از آن است که انتخاب روش اجرای اسکوات باید متناسب با اهداف تمرینی، سطح آمادگی فردی و ملاحظات مرتبط با پیشگیری از آسیب انجام شود تا ضمن بهرهگیری از مزایای هر روش، خطرات احتمالی ناشی از کاهش یا افزایش بیرویه بارهای مفصلی به حداقل برسد.
ملاحظات اخلاقی
پیروی از اصول اخلاق پژوهش
تمامی مراحل پژوهش توسط کمیته اخلاق در پژوهشهای انسانی دانشگاه خوارزمی بررسی و با کد اخلاق IR.KHU.REC.1403.153 تأیید شد. پیش از شرکت در مطالعه، رضایتنامه آگاهانه کتبی از تمامی شرکتکنندگان دریافت شد. تمامی فرایندهای پژوهش مطابق با اصول اعلامیه هلسینکی انجام شدند و محرمانگی و ناشناس ماندن اطلاعات تمامی شرکتکنندگان حفظ شد.
حامی مالی
این مطالعه هیچگونه حمایت مالی خارجی دریافت نکرد و تمامی هزینههای پژوهش توسط پژوهشگران تأمین شد.
مشارکت نویسندگان
بهزاد یعقوبی: مفهومپردازی و طراحی مطالعه؛ اجرای پژوهش؛ تحلیل و تفسیر دادهها؛ پیشنویس اولیه؛ بازبینی و ویرایش مقاله.
رغد معمار: مفهومپردازی و طراحی مطالعه؛ تحلیل و تفسیر دادهها؛ پیشنویس اولیه؛ بازبینی و ویرایش مقاله.
مهدی خالقی تازجی؛ مفهومپردازی و طراحی مطالعه؛ تحلیل و تفسیر دادهها؛ پیشنویس اولیه؛ بازبینی و ویرایش مقاله. محمد
عظیمینیا: تحلیل و تفسیر دادهها؛ پیشنویس اولیه؛ بازبینی و ویرایش مقاله. نویسندگان نسخه نهایی مقاله را مطالعه و تأیید کردند.
تمامی نویسندگان نسخه نهایی مقاله را مطالعه و تأیید کردند.
تعارض و منافع
نویسنده اعلام میکند که هیچگونه تعارض منافعی وجود ندارد.
فهرست منابع
1. Lu Y, Mei Q, Peng HT, Li J, Wei C, Gu Y. A comparative study on loadings of the lower extremity during deep squat in Asian and Caucasian individuals via OpenSim musculoskeletal modelling. BioMed Research International. 2020;2020:7531719. [DOI:10.1155/2020/7531719]
2. Schoenfeld BJ. Squatting kinematics and kinetics and their application to exercise performance. Journal of Strength and Conditioning Research. 2010;24(12):3497-3506. [DOI:10.1519/JSC.0b013e3181bac2d7]
3. Asayama A, Tateuchi H, Yamagata M, Ichihashi N. Influence of stance width and toe direction on medial knee contact force during bodyweight squats. Journal of Biomechanics. 2021;129:110798. [DOI:10.1016/j.jbiomech.2021.110824]
4. Lorenzetti S, Ostermann M, Zeidler F, Zimmer P, Jentsch L, List R, et al. How to squat? Effects of various stance widths, foot placement angles and level of experience on knee, hip and trunk motion and loading. BMC Sports Science, Medicine and Rehabilitation. 2018;10:14. [DOI:10.1186/s13102-018-0103-7]
5. Dali S, Justine M, Ahmad H, Othman Z. Comparison of ground reaction force during different angle of squatting. Journal of Human Sport and Exercise. 2013;8(3):778-787. [DOI:10.4100/jhse.2013.83.02]
6. Mina MA, Blazevich AJ, Giakas G, Kay AD. Influence of variable resistance loading on subsequent free weight maximal back squat performance. Journal of Strength and Conditioning Research. 2014;28(10):2988-2995. [DOI:10.1519/JSC.0000000000000471]
7. Ataee J, Koozehchian MS, Kreider RB, Zuo L. Effectiveness of accommodation and constant resistance training on maximal strength and power in trained athletes. PeerJ. 2014;2:e441. [DOI:10.7717/peerj.441]
8. Nijem RM, Coburn JW, Brown LE, Lynn SK, Ciccone AB. Electromyographic and force plate analysis of the deadlift performed with and without chains. Journal of Strength and Conditioning Research. 2016;30(5):1177-1182. [DOI:10.1519/JSC.0000000000001351]
9. Berning JM, Coker CA, Adams KJ. Using chains for strength and conditioning. Strength and Conditioning Journal. 2004;26(5):80-84. [DOI:10.1519/00126548-200410000-00017]
10. Wallace BJ, Winchester JB, McGuigan MR. Effects of elastic bands on force and power characteristics during the back squat exercise. Journal of Strength and Conditioning Research. 2006;20(2):268-272. [DOI:10.1519/R-16854.1]
11. Stevenson MW, Warpeha JM, Dietz CC, Giveans RM, Erdman AG. Acute effects of elastic bands during the free-weight barbell back squat exercise on velocity, power, and force production. Journal of Strength and Conditioning Research. 2010;24(11):2944-2954. [DOI:10.1519/JSC.0b013e3181db25de]
12. Hartmann H, Wirth K, Klusemann M. Analysis of the load on the knee joint and vertebral column with changes in squatting depth and weight load. Sports Medicine. 2013;43(10):993-1008. [DOI:10.1007/s40279-013-0073-6]
13. Erman B, Vural F, Dopsaj M, Ozkol MZ, Kose DE, Aksit T. The effects of fatigue on linear and angular kinematics during bilateral squat. PLOS ONE. 2023;18(11):e0289089. [DOI:10.1371/journal.pone.0289089]
14. Mojtahedi MZ, Fatahi A. The effects of increasing running speed on three-dimensional peak angle of the lower limb joints in stance phase. Journal of Sport Biomechanics. 2022;8. [DOI:10.52547/JSportBiomech.8.2.114]
15. Li J, Chen Z, Xu K, Wang Y, Gong M. Comparison of variable resistance and free weight training on long-term and acute effects on different assessments of strength: a systematic review and meta-analysis. Journal of Strength and Conditioning Research. 2026;40(2):e211-e223. [DOI:10.1519/JSC.0000000000005369]
16. Yan Z, Wu J, Lin S, Li Q, Liu R. Variable versus constant resistance squat training for lower-limb strength and power: a systematic review and meta-analysis. Applied Sciences. 2025;15(16):9144. [DOI:10.3390/app15169144]
17. Alves AV, Leicht AS, Deakin GB, Doma K, Singh U, Brice SM. Joint-level analysis of the barbell back squat during chain and elastic variable resistance use. Journal of Strength and Conditioning Research. 2026;40(5):511-518. [DOI:10.1519/JSC.0000000000005353]
18. Wu D, Feng S, Zhou A, Xie Y. Heavy load chain squats: a promising method for enhancing lower extremity explosive strength via post-activation performance enhancement. Frontiers in Physiology. 2025;16:1596200. [DOI:10.3389/fphys.2025.1596200]
19. Nazari F, Fatahi A. Football biomechanics and performance enhancement: a systematic review. Journal of Sport Biomechanics. 2024;9. [DOI:10.61186/JSportBiomech.9.3.252]
20. Aziminia M, Abbasi A. Comparing trunk and lower extremity kinematic variables during side-cutting maneuver in healthy and anterior cruciate ligament reconstructed athletes. Journal of Sport Biomechanics. 2022;8(1):50-64. [DOI:10.52547/JSportBiomech.8.1.3]
21. Weir G, Jewell C, van Emmerik R, Hamill J. Lower extremity coordination variability during anticipated and unanticipated sidestepping: implications for ACL injury prevention. In: Proceedings of the International Society of Biomechanics in Sports Conference; 2017. p. 125-128.
22. Graci V, Van Dillen LR, Salsich GB. Gender differences in trunk, pelvis and lower limb kinematics during a single leg squat. Gait & Posture. 2012;36(3):461-466. [DOI:10.1016/j.gaitpost.2012.04.006]
23. Ebben WP, Jensen RL. Electromyographic and kinetic analysis of traditional, chain, and elastic band squats. Journal of Strength and Conditioning Research. 2002;16(4):547-550. [DOI:10.1519/1533-4287(2002)0162.0.CO;2]
24. Sohn J, Koo D. Effects of load increase on lower extremity kinetic and kinematic variables in the back squat exercise. Technology and Health Care. 2023;31(S1):247-258. [DOI:10.3233/THC-236021]
25. Jiang D, Xu G. Effects of chains squat training with different chain load ratio on the explosive strength of young basketball players' lower limbs. Frontiers in Physiology. 2022;13:979367. [DOI:10.3389/fphys.2022.979367]
26. Myer GD, Kushner AM, Brent JL, Schoenfeld BJ, Hugentobler J, Lloyd RS, et al. The back squat: a proposed assessment of functional deficits and technical factors that limit performance. Strength and Conditioning Journal. 2014;36(6):4-27. [DOI:10.1519/SSC.0000000000000103]
27. Alizadeh S, Vardy L, Forman GN, Forman DA, Holmes MWR, Button DC. Sex difference in lower-limb electromyography and kinematics when using resistance bands during a barbell back squat. Journal of Human Kinetics. 2023;86:17-29. [DOI:10.5114/jhk/159585]
28. Pollard CD, Stearns KM, Hayes AT, Heiderscheit BC. Altered lower extremity movement variability in female soccer players during side-step cutting after anterior cruciate ligament reconstruction. The American Journal of Sports Medicine. 2015;43(2):460-465. [DOI:10.1177/0363546514560153]
29. Sinclair J, Taylor PJ, Bottoms L. The appropriateness of the helical axis technique and six available Cardan sequences for the representation of 3-D lead leg kinematics during the fencing lunge. Journal of Human Kinetics. 2013;37:7. [DOI:10.2478/hukin-2013-0020]
30. Rocha DS, Dibai-Filho AV, Pinheiro JS, de Azevedo LFS, Falcai A, de Jesus Tavarez RR, et al. The Baecke Habitual Physical Activity Questionnaire (BHPAQ): a valid internal structure of the instrument to assess healthy Brazilian adults. Revista da Associação Médica Brasileira. 2022;68(7):912-916. [DOI:10.1590/1806-9282.20211374]
31. Rafaei P, Lajevardi L, Kamali M, Azad A, Yazdani AH, Amini P. Face validity and test-retest reliability of Persian version of Baecke Physical Activity Questionnaire in patients with low back pain. Middle East Journal of Disability Studies. 2016;7:2-20.
32. Shi L, Lyons M, Duncan M, Chen S, Han D, Yang C. Kinetics, kinematics, and muscle activity patterns during back squat with different contributions of elastic resistance. International Journal of Sports Physiology and Performance. 2024;19(9):921-931. [DOI:10.1123/ijspp.2024-0009]
33. Illmeier G. Variations of the bilateral barbell squat: a brief review. Sports Injury and Medicine. 2023;7:196. [DOI:10.29011/2576-9596.100196]
34. Mina MA, Blazevich AJ, Giakas G, Draper N. Biomechanical effects of elastic bands, chains and free-weight resistance on submaximal back squat exercise. Journal of Strength and Conditioning Research. 2015;29(9):2600-2609.
35. Gomes J, Neto T, Vaz JR, Schoenfeld BJ, Freitas SR. Is there a relationship between back squat depth, ankle flexibility, and Achilles tendon stiffness? Sports Biomechanics. 2022;21(7):782-795. [DOI:10.1080/14763141.2019.1690569]
36. Imano T, Nakajima M. Exercise speed and workload effects on muscle hypoxia in vastus lateralis muscle during squatting exercises. Journal of Exercise Science & Fitness. 2024;3(4):464-470. [DOI:10.55860/KNXZ7210]
37. Kasahara S, Ishida T, Linjing J, Chiba A, Samukawa M, Tohyama H. Relationship among the COM motion, the lower extremity and the trunk during the squat. Journal of Human Kinetics. 2024;93:29-39. [DOI:10.5114/jhk/183066]
38. Ishida T, Samukawa M, Kasahara S, Tohyama H. The center of pressure position in combination with ankle dorsiflexion and trunk flexion is useful in predicting the contribution of the knee extensor moment during double-leg squatting. BMC Sports Science, Medicine and Rehabilitation. 2022;14:127. [DOI:10.1186/s13102-022-00523-0]
39. Stone MH, Hornsby WG, Mizuguchi S, Sato K, Gahreman D, Duca M, et al. The use of free weight squats in sports: a narrative review-terminology and biomechanics. Applied Sciences. 2024;14(5):1977. [DOI:10.3390/app14051977]
| بازنشر اطلاعات | |
 |
این مقاله تحت شرایط Creative Commons Attribution-NonCommercial 4.0 International License قابل بازنشر است. |

تماس با ما
فصلنامه بیومکانیک ورزشی
همدان،شهرک مدنی، بلوار امام خمینی(ره)، بلوار پروفسور موسیوند، مجتمع دانشگاه آزاد اسلامی واحد همدان، معاونت پژوهش و فناوری، دفتر مجلات علمی
صندوق پستی: 734
تلفن دفتر نشریه: 08134494042
وبسایت: http://biomechanics.iauh.ac.ir
ایمیل: sportbiomechanics@iauh.ac.ir